
www.engineering-thailand.com
19
'26
Written on Modified on
การเขียนโปรแกรมหุ่นยนต์ออฟไลน์อัตโนมัติสำหรับงานเชื่อมอาร์ก
Visual Components เปิดตัว Arc OLP พร้อม Visual Components 5.2 เพื่อตรวจจับแนวเชื่อม คำนวณเส้นทาง และสร้างโค้ดหุ่นยนต์หลายยี่ห้อโดยอัตโนมัติในการผลิตที่มีความหลากหลายสูง.
www.visualcomponents.com
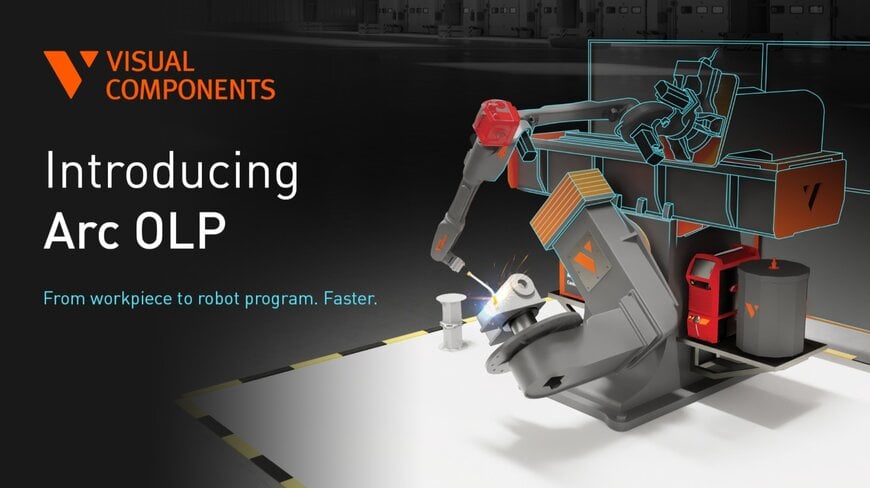
โรงงานแปรรูปโลหะที่ผลิตสินค้าหลากหลายในปริมาณน้อยต้องเผชิญคอขวดทางวิศวกรรมอย่างมาก เมื่อต้องปรับเซลล์เชื่อมอาร์กด้วยหุ่นยนต์ให้รองรับรุ่นสินค้าและการเปลี่ยนแปลงแบบที่เกิดขึ้นบ่อยครั้ง การเขียนโปรแกรมออนไลน์แบบดั้งเดิมด้วยทีชเพนแดนท์ต้องหยุดเซลล์เชื่อมที่กำลังทำงานเพื่อบังคับหุ่นยนต์ไปตามแนวเชื่อมทุกเส้นด้วยมือ ทำให้การผลิตหยุดชะงักและต้องใช้วิศวกรงานเชื่อมผู้เชี่ยวชาญ แม้แต่เครื่องมือเขียนโปรแกรมออฟไลน์ทั่วไปก็มักต้องเลือกขอบชิ้นงานบนโมเดล CAD ด้วยมืออย่างยุ่งยาก ใช้เวิร์กโฟลว์ซอฟต์แวร์แยกกันสำหรับหุ่นยนต์แต่ละยี่ห้อ และต้องปรับจลนศาสตร์ด้วยมืออย่างซับซ้อนเพื่อหลีกเลี่ยงขีดจำกัดของแกนหรือการชนของหัวเชื่อม การแก้ปัญหาคอขวดเหล่านี้จำเป็นต้องใช้ซอฟต์แวร์เขียนโปรแกรมออฟไลน์เฉพาะทางที่สามารถดึงแนวเชื่อมจากรูปทรง 3 มิติได้โดยตรง แก้ปัญหาการเข้าถึงของหุ่นยนต์หลายแกนโดยอัตโนมัติ และสร้างโค้ดพร้อมใช้กับคอนโทรลเลอร์สำหรับหุ่นยนต์หลากหลายยี่ห้อ ขณะที่เซลล์จริงยังคงผลิตต่อไป
การตรวจจับแนวเชื่อมจากรูปทรงและการคำนวณเส้นทางอัตโนมัติ
เพื่อลดระยะเวลาเตรียมการระหว่างการปล่อยแบบ CAD จนถึงการผลิตจริงในโรงงาน Visual Components ได้เปิดตัว Arc OLP โซลูชันเขียนโปรแกรมหุ่นยนต์แบบออฟไลน์เฉพาะทาง พร้อมกับ Visual Components 5.2 ซอฟต์แวร์นี้ออกแบบมาสำหรับผู้ผลิต ผู้รวมระบบ และผู้ผลิตหุ่นยนต์ (OEM) โดยรวมการระบุแนวเชื่อม การตรวจสอบเส้นทาง และการประมวลผลขั้นสุดท้าย (post-processing) ไว้ในเวิร์กโฟลว์ดิจิทัลเดียว
กระบวนการเริ่มต้นด้วย Auto Weld ฟังก์ชันอัลกอริทึมที่วิเคราะห์รูปทรง 3 มิติของชิ้นงานที่นำเข้าเพื่อตรวจจับแนวเชื่อมที่ใช้งานได้โดยอัตโนมัติ แทนที่จะระบุขอบทุกเส้นของชิ้นงานประกอบ Auto Weld ใช้ตรรกะงานเชื่อมในตัวเพื่อคัดเลือกตำแหน่งรอยต่อที่เป็นไปได้จริง ผู้เชี่ยวชาญงานเชื่อมจะตรวจสอบแนวเชื่อมที่เสนอบนชิ้นงาน 3 มิติ คัดกรองตามข้อกำหนดขั้นตอนการเชื่อมและมาตรฐานคุณภาพ ปรับมุมหัวเชื่อม และกำหนดลำดับการเชื่อมเพื่อควบคุมการบิดตัวจากความร้อน ก่อนเริ่มสร้างโค้ด
เมื่อกำหนดลำดับแนวเชื่อมแล้ว Guided Workflow จะสร้างเส้นทางการเคลื่อนที่และประมวลผลขั้นสุดท้ายโดยอัตโนมัติ ตัวแก้ปัญหาจลนศาสตร์ในตัวจะประเมินเซลล์ที่จำลองไว้ ซึ่งรวมถึงหุ่นยนต์ รูปทรงหัวเชื่อม ชิ้นงาน และอุปกรณ์จับยึด เพื่อแก้ปัญหาข้อจำกัดการเข้าถึง ท่าทางข้อมือ และขีดจำกัดของแต่ละแกนโดยอัตโนมัติ หลังจากวิศวกรตรวจสอบเส้นทางการเคลื่อนที่จำลองในสภาพแวดล้อมเสมือนแล้ว โพสต์โปรเซสเซอร์ในตัวจะแปลงเส้นทางเป็นโค้ดคอนโทรลเลอร์แบบเนทีฟสำหรับหุ่นยนต์ยี่ห้อเป้าหมาย เหลือเพียงการสอบเทียบเซลล์จริงตามปกติและการทดสอบเดินเครื่องขั้นสุดท้ายก่อนเริ่มผลิต
การแยกการเตรียมเซลล์และการกำหนดมาตรฐานข้ามยี่ห้อ
Arc OLP แยกงานเขียนโปรแกรมออกจากการใช้งานเครื่องจักร ทำให้ทีมวิศวกรรมสามารถสร้าง ตรวจสอบ และแก้ไขโปรแกรมหุ่นยนต์แบบออฟไลน์ได้ ขณะที่เซลล์เชื่อมจริงยังคงผลิตต่อเนื่อง เมื่อการเปลี่ยนแปลงทางวิศวกรรมทำให้รูปทรงชิ้นงานเปลี่ยนไป ผู้เชี่ยวชาญสามารถปรับปรุงแนวเชื่อมที่เกี่ยวข้อง สร้างเส้นทางใหม่ และตรวจสอบว่าไม่มีการชนในสภาพแวดล้อมเสมือน ก่อนนำโค้ดที่แก้ไขแล้วไปใช้ในโรงงาน
แพลตฟอร์มนี้ใช้รูปแบบสิทธิ์การใช้งานที่คาดการณ์ได้ ไม่มีโควตาจำนวนแนวเชื่อมหรือค่าใช้จ่ายเพิ่มเติมตามการใช้งาน และสามารถติดตั้งแบบ On-premises เพื่อให้สอดคล้องกับนโยบายความปลอดภัยด้านไอทีขององค์กร นอกจากนี้ ด้วยเวิร์กโฟลว์การเขียนโปรแกรมมาตรฐานเดียวที่รองรับหุ่นยนต์อุตสาหกรรมหลายยี่ห้อ Arc OLP ช่วยให้โรงงานที่ใช้หุ่นยนต์หลายยี่ห้อและธุรกิจขนาดกลางและขนาดย่อมสามารถรวมการฝึกอบรมพนักงานและมาตรฐานการเขียนโปรแกรมเป็นหนึ่งเดียว แทนการดูแลเครื่องมือออฟไลน์เฉพาะของแต่ละยี่ห้อ
ข้อมูลเพิ่มเติม
ส่วนนี้แสดงข้อมูลจำเพาะทางเทคนิคและการเปรียบเทียบกับคู่แข่งที่ไม่ได้รวมอยู่ในประกาศผลิตภัณฑ์ฉบับดั้งเดิม
ในงานเชื่อมอาร์กด้วยหุ่นยนต์ที่อยู่ภายใต้มาตรฐานคุณภาพ เช่น ISO 3834 (ข้อกำหนดด้านคุณภาพสำหรับการเชื่อมหลอมละลายวัสดุโลหะ) และ AWS D16.1 (ข้อกำหนดด้านความปลอดภัยในการเชื่อมอาร์กด้วยหุ่นยนต์) ระบบเขียนโปรแกรมออฟไลน์อาศัยการอ่านไฟล์ CAD แบบกลางหรือแบบเนทีฟ เช่น STEP AP242, IGES หรือ Parasolid เพื่อดึงมุมระหว่างผิว ความหนาของแผ่นโลหะ และรูปแบบรอยต่อ (เช่น รอยต่อเกย รอยต่อมุม รอยต่อชน และรอยต่อตัว T) เครื่องมือจดจำแนวเชื่อมอัตโนมัติจะคำนวณเวกเตอร์แบ่งครึ่งมุมตามแนวตั้งฉากของพื้นผิวที่ตัดกัน เพื่อกำหนดมุมทำงานและมุมเดินหัวเชื่อม ขณะที่ตัวแก้ปัญหาจลนศาสตร์ผกผันจะประเมินท่าทางของหุ่นยนต์แขนกล 6 แกนและโพสิชันเนอร์ภายนอก 2 หรือ 3 แกน เพื่อรักษาท่าเชื่อมแนวราบหรือแนวนอน (1F/2F) สำหรับการควบคุมบ่อหลอมละลายที่เหมาะสม เนื่องจากชิ้นงานประกอบตามแบบ CAD มักคลาดเคลื่อนเล็กน้อยจากชิ้นงานจริงที่ผ่านการปั๊มขึ้นรูปหรือเชื่อมยึดชั่วคราว อันเป็นผลจากการบิดตัวจากความร้อนและพิกัดความเผื่อของอุปกรณ์จับยึด โปรแกรมที่สร้างแบบออฟไลน์จึงมักใช้ร่วมกับการตรวจจับตำแหน่งด้วยลวดเชื่อมหรือการติดตามแนวเชื่อมผ่านอาร์ก (TAST) บนคอนโทรลเลอร์จริง เพื่อชดเชยเส้นทางแบบไดนามิกระหว่างการเชื่อม
ในตลาดซอฟต์แวร์เขียนโปรแกรมออฟไลน์และจำลองงานเชื่อมที่ไม่ผูกกับยี่ห้อหุ่นยนต์ Visual Components Arc OLP แข่งขันโดยตรงกับแพลตฟอร์ม OLP ของผู้พัฒนาอิสระ เช่น Octopuz, RoboDK, Cenit FASTSUITE Edition 2 และ Delfoi Robotics (ซึ่ง Visual Components เข้าซื้อกิจการในปี 2022) รวมถึงซอฟต์แวร์จำลองเฉพาะของผู้ผลิตหุ่นยนต์ เช่น ABB RobotStudio (Arc Welding PowerPac), Fanuc ROBOGUIDE (WeldPRO), KUKA.Sim และ Yaskawa MotoSim EG-VRC แม้ซอฟต์แวร์เฉพาะยี่ห้อจะจำลองคอนโทรลเลอร์ได้อย่างลึกซึ้งสำหรับเซลล์ยี่ห้อเดียว แต่ผู้ผลิตที่ใช้หุ่นยนต์หลายยี่ห้อต้องดูแลสิทธิ์การใช้งานและการฝึกอบรมแยกกัน ในขณะที่แพ็กเกจ OLP ทั่วไปมักคิดค่าโมดูลเพิ่มเติมต่อโพสต์โปรเซสเซอร์หรือต้องเลือกเส้นโค้งด้วยมือบนชิ้นงานประกอบที่ซับซ้อน Visual Components ได้รวมการดึงแนวเชื่อมจากรูปทรงด้วย Auto Weld การประมวลผลขั้นสุดท้ายสำหรับหลายยี่ห้อ และสิทธิ์การใช้งานแบบไม่มีโควตา ไว้ในแอปพลิเคชันเฉพาะทางสำหรับผู้ผลิตงานโลหะขนาดกลางและขนาดย่อม และโรงงานรับจ้างผลิตที่มีความหลากหลายสูง
เรียบเรียงโดย Romila DSilva บรรณาธิการ Induportals โดยใช้ความช่วยเหลือจาก AI
www.visualcomponents.com
